Un rotor avance devant une couronne d’aimants. À chaque passage, un aimant périphérique doit pivoter pour présenter alternativement son pôle nord puis son pôle sud. Le mouvement est commandé par des dents, des leviers et des verrous : le changement de polarité apparente ne nécessite pas forcément de bobine. C’est l’idée au coeur du brevet de Jan Jacob van Rietschoten, déposé par la société Ecomo.
Le brevet de 2025 : quatre cercles concentriques
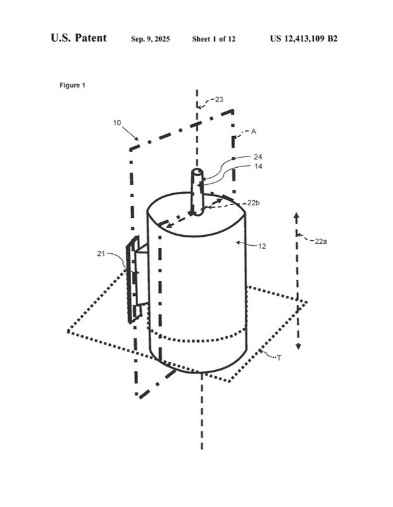
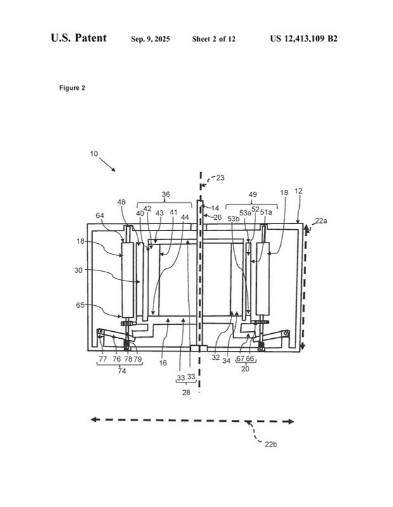
La famille commence avec une priorité britannique du 22 avril 2021. La demande américaine est publiée le 27 octobre 2022, puis le brevet US12413109B2 est délivré le 9 septembre 2025. Le mécanisme comporte deux parties rotatives concentriques garnies d’aimants permanents en arcs, une couronne de blindages et une quatrième couronne d’organes magnétisés tournant individuellement autour de leur axe périphérique.
Les aimants ne changent pas physiquement de polarisation. Ce sont leurs orientations qui changent : un même aimant tourne et présente successivement l’un puis l’autre de ses pôles au rotor. C’est la différence essentielle avec les commandes électriques, où un champ produit par courant est créé, modifié ou annulé.
Une cinématique de déclenchement mécanique

Les revendications détaillent un mécanisme de retenue et de libération. Un élément denté associé au rotor entre temporairement en prise avec une roue liée à l’aimant périphérique. Une pièce mobile, parfois décrite comme un bras pivotant, empêche ou autorise sa rotation. Un ressort peut maintenir le verrou en position. D’autres éléments de déclenchement viennent le libérer à des positions déterminées. L’ensemble permet de choisir le moment du retournement magnétique.
Cette succession rappelle les mécanismes d’horlogerie et les échappements : l’énergie potentielle est temporairement stockée ou bloquée, puis restituée lorsque la géométrie le permet. La force magnétique peut provoquer une accélération locale, mais l’entraînement du mécanisme et le retour du verrou demandent également du travail.
Une précision décisive souvent oubliée
Le texte de la revendication 1 du brevet délivré précise explicitement que le rotor reçoit une impulsion initiale extérieure et qu’il finira par s’arrêter en l’absence de forces extérieures supplémentaires. C’est un point très important : bien que l’objet soit appelé moteur magnétique et que des variantes cherchent à limiter les pertes, le brevet délivré ne garantit pas un fonctionnement perpétuel ou autonome sous charge.
Les revendications 17 et 18 prévoient en outre une variante comportant un électroaimant. Cette configuration est donc hybride. La présentation de la machine comme un « moteur uniquement à aimants permanents » ne vaut que pour les versions mécaniques dépourvues de ce composant.
Les essais à réaliser et les documents d’origine
Pour tester une réplique, il faudrait mesurer la vitesse de chaque retournement, les couples de déclenchement sur les dents, le frottement des axes, les efforts dans les ressorts et le couple restant disponible sur l’arbre. On pourrait commencer par un seul aimant périphérique et un rotor de laboratoire, en filmant le retournement au ralenti avant d’installer la couronne complète.
Lire les 19 revendications du brevet délivré (Justia) · Lire la demande américaine de 2022, avec descriptions des figures 1 à 10 · Voir la demande européenne EP4080746A1. Les dessins techniques décrivent des variantes avec et sans aimants internes et externes, mais je n’ai pas identifié de mesures indépendantes de puissance utile sous charge.
Quatre cercles concentriques : lire le brevet de l’intérieur vers l’extérieur
La première couronne est constituée d’aimants permanents en arc liés à une partie intérieure du rotor. La deuxième couronne, également composée d’aimants en arc, appartient à une partie extérieure du rotor, mais partage le même axe de rotation. Une troisième couronne reçoit des écrans magnétiques destinés à modifier les interactions. Enfin, une quatrième couronne porte les éléments d’excitation périphériques, chacun comprenant un aimant qui peut pivoter sur son axe. Le système forme donc une superposition de plusieurs ensembles qui ne sont pas nécessairement solidaires dans toutes les variantes.
Cette architecture ne peut pas être décrite comme une simple roue devant une rangée fixe d’aimants. Pour analyser le mouvement, il faut distinguer le couple de l’arbre principal, la rotation de chacun des petits aimants périphériques, les positions des écrans et les interventions du mécanisme de verrouillage. Le brevet britannique GB2601388A fournit une autre présentation de la même famille, dont la priorité remonte au 22 avril 2021.
Le verrouillage mécanique : un mouvement par épisodes
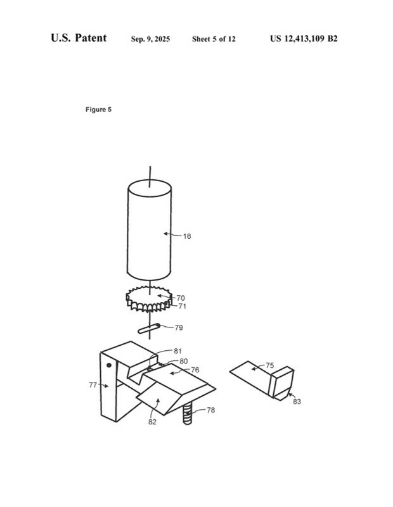
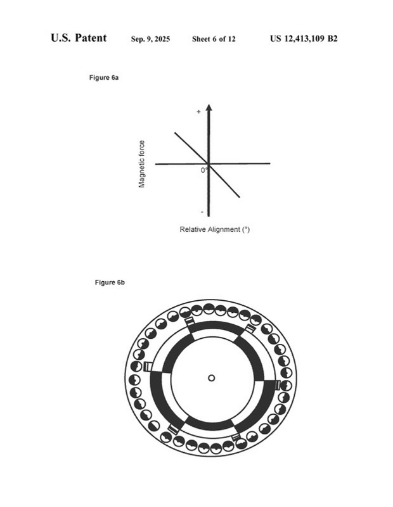
Le texte américain délivré décrit une roue à dents solidaire de chaque petit aimant et une série de dents placées sur le rotor. Au passage, ces dents peuvent faire tourner l’aimant périphérique d’un angle limité. Un bras pivotant ou une pièce de blocage l’empêche ensuite de poursuivre sa rotation. Un ressort peut maintenir la pièce engagée, tandis qu’un élément de déclenchement fixé au rotor la libère au moment choisi. La commande repose donc sur une séquence précise d’engagement, pivotement, blocage puis déverrouillage.
Cette succession soulève une question mesurable : pendant quelle portion le petit aimant est-il réellement entraîné par le champ, et pendant quelle autre portion l’effort du rotor sert-il à le remettre en position ? Un engrenage ne supprime pas la réaction mécanique. À chaque action des dents sur le pignon périphérique, on doit comptabiliser le travail transféré entre les deux parties de la machine, ainsi que les chocs et frottements.
La différence entre la demande de 2022 et le brevet délivré de 2025
La demande US20220344988A1 présentait l’appareil comme un moteur magnétique expérimental susceptible de produire une sortie mécanique ou électrique. La version délivrée US12413109B2 comporte une formulation particulièrement claire dans sa revendication 1 : après une impulsion initiale, le rotor finira par s’arrêter en l’absence de nouvelles forces extérieures. On ne peut donc pas présenter ce brevet délivré comme une affirmation de fonctionnement perpétuel sous charge.
Il prévoit cependant des variantes avec électroaimants, notamment dans les revendications 17 et 18. Ces variantes sont électromagnétiques et doivent être exclues de notre comparaison des machines uniquement à aimants permanents. La présence d’une variante électrique ne retire pas l’intérêt du mécanisme mécanique de retournement, mais interdit de mélanger les consommations et les performances de configurations distinctes.
Ce que l’on peut comparer avec les brevets plus anciens
La commande par dents, verrous et ressorts rappelle, sous un angle nouveau, les volets de John Ecklin en 1975. Elle rejoint aussi la question posée par Jacques Dupuich en 1982, qui faisait tourner chaque aimant sur lui-même au moyen d’engrenages. Enfin, le brevet de Witold Jaskiewicz de 2024 déplace la commande vers une couronne centrale orientant simultanément les aimants. Les trois stratégies — retournement ponctuel, rotation imposée continue, et réglage global — devraient être comparées dans une page de synthèse sur la commutation mécanique.
Une expérience simple pour étudier le retournement
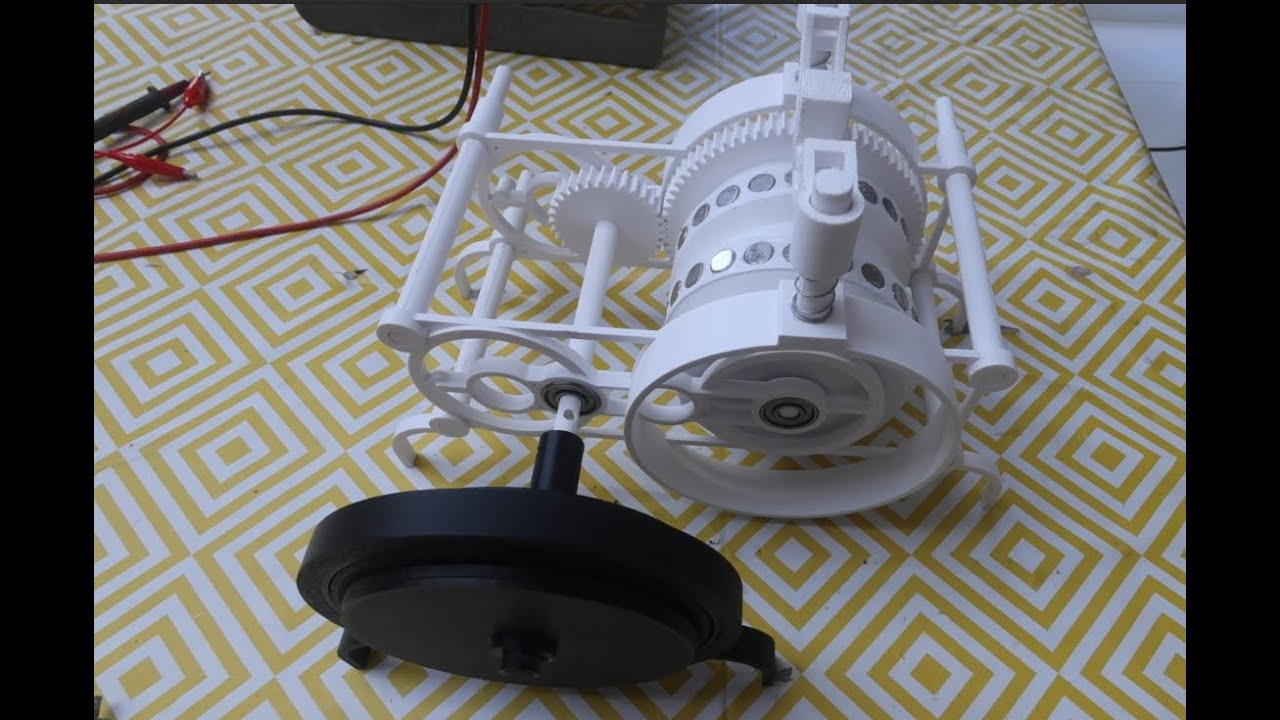
On peut commencer par une seule roue dentée portant un aimant permanent et un petit bras à ressort. Un dispositif externe déplace à vitesse imposée un aimant mobile devant cette roue, tandis qu’un capteur mesure l’effort de déverrouillage. Le mouvement serait filmé avec un repère angulaire. En répétant l’essai dans les deux sens, on établirait le coût du déclenchement, le travail restitué par l’aimant pivotant et les pertes d’un cycle de retournement.
Le résultat principal à rechercher serait un diagramme montrant la force tangentielle sur le rotor et le couple sur le petit aimant en fonction des deux angles. La somme des travaux est la grandeur utile ; une courte accélération au moment où le verrou lâche ne suffit pas à démontrer l’autonomie. Comparer les mécanismes de commutation sur Tesla3.
Dernière mise à jour : 22 novembre 2026. Les caractéristiques d’un brevet décrivent une proposition technique, non un rendement vérifié. Lire également l’enquête Perendev et ses réplications sur Tesla3.