Et si le point dur pouvait être évité sans déplacer ni écran ni aimant statorique ? Plusieurs inventeurs ont recherché une solution dans la géométrie seule : aimants plus longs que leurs voisins, pôles inclinés, couronnes décalées, rampes en V et trajectoires asymétriques. C’est l’approche la plus simple à dessiner, mais aussi celle qui impose la vérification la plus rigoureuse d’un tour complet.
Howard Johnson : forme et espacement des aimants
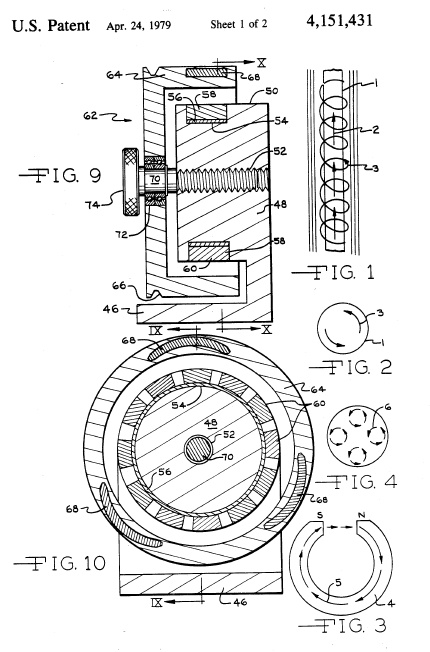
Dans le brevet US4151431A, déposé en 1973 et délivré en 1979, Howard R. Johnson décrit une piste d’aimants permanents au-dessus de laquelle se déplace un aimant mobile. La longueur des aimants, leur espacement, la forme courbée de certaines pièces et la concentration des pôles doivent, selon lui, orienter les forces vers une direction privilégiée. Une version rotative referme cette piste en couronne.
Suraj Singh Sisodia : aimants de longueurs différentes
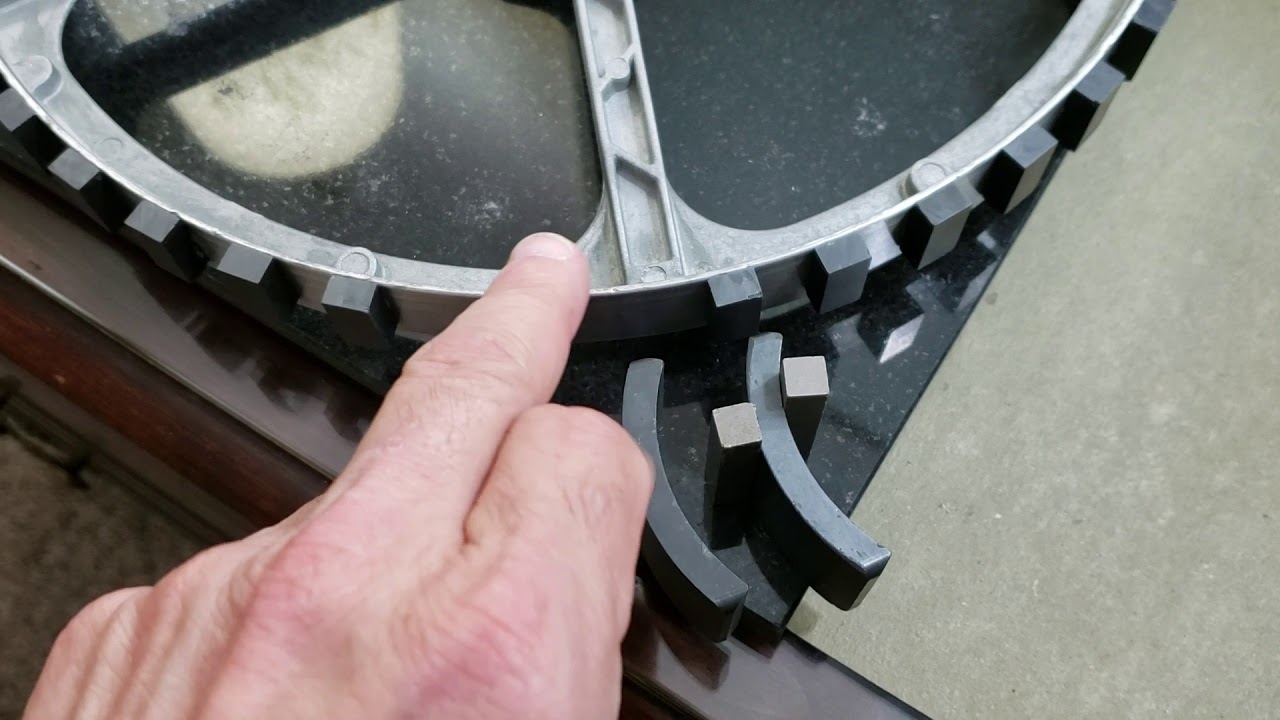
La demande WO2025004056A2, publiée le 2 janvier 2025, propose un moteur avec uniquement des aimants permanents. Les aimants du stator sont disposés tangentiellement et inclinés vers le rotor ; les aimants de l’armature sont prévus plus longs, au moins deux fois la longueur de ceux du stator selon certaines revendications. L’inventeur affirme que l’asymétrie des positions devrait maintenir la poussée.
Ce document apporte des paramètres précis à examiner : différence de longueur, angle de présentation, distance minimale entre aimants et sens de la polarité. L’idée mérite des mesures force–distance, mais la demande ne livre pas de démonstration indépendante d’un travail moteur positif sur un cycle complet.
Le Perendev : trois rotors décalés plutôt qu’un seul
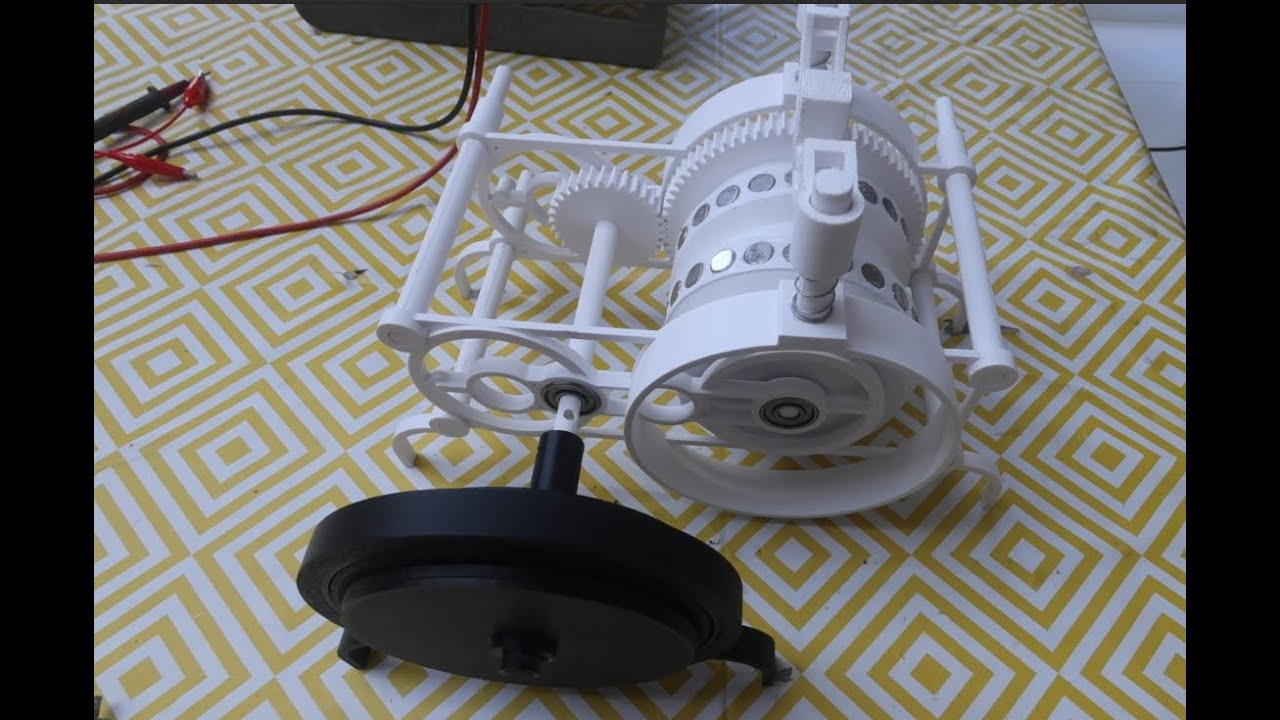
Le célèbre moteur de Mike Brady utilise trois étages sur un arbre commun, déphasés de 20° selon la présentation originale. Les aimants sont obliques, les stators réglables et les logements comportent des protections de flux. Le déphasage vise à ce qu’un rotor subisse une phase d’entraînement lorsque les autres se trouvent ailleurs dans leur cycle magnétique.
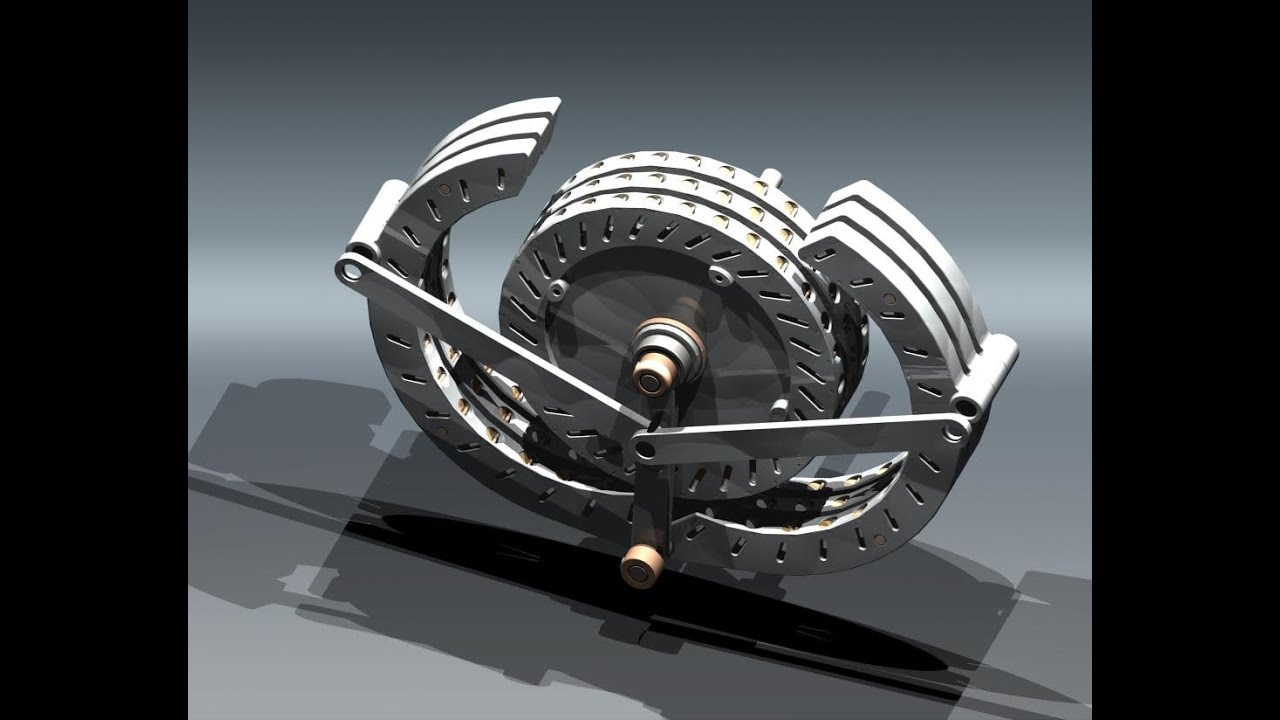
Le lissage du couple est un phénomène mécanique réel : trois séries d’efforts décalés peuvent produire une rotation plus régulière qu’une seule série. Mais l’intégrale du couple sur 360° ne devient pas automatiquement positive. Il faudrait mesurer les trois courbes séparément, puis leur somme avec les pertes d’assemblage.
Les rampes V-Gate : la vitesse s’accumule puis bute sur une barrière
Les montages V-Gate utilisent des petits aimants disposés suivant deux lignes convergentes sur un rotor. Un gros aimant du stator interagit successivement avec cette rampe. Le rotor peut accélérer pendant une portion du trajet ; près de la fin de la rampe, les interactions finissent souvent par former une barrière qui arrête le mouvement. Des inventeurs proposent alors une bobine ou un levier pour franchir cette zone, ce qui change la catégorie du moteur.
Les vidéos de Robert Murray-Smith (2025) et Brightbeam Solutions montrent deux réponses mécaniques distinctes au point dur. Pour les comparer aux moteurs statiques, il faut bien distinguer la géométrie magnétique initiale des mécanismes ajoutés ensuite.
Pourquoi l’asymétrie ne suffit pas à démontrer l’autonomie
Un champ d’aimants permanents fixé dans l’espace peut exercer un couple local très fort, puis un couple opposé dans une autre position. Sur une trajectoire périodique fermée, le travail fourni par un champ magnétostatique conservatif s’annule en l’absence de source extérieure. Une modification de la géométrie peut concentrer l’effort à certains endroits ou diminuer les frottements, mais une revendication de rotation autonome doit être vérifiée en mesurant le travail total et pas seulement une zone accélératrice.
Pour une future page de comparaison, on pourrait faire mesurer les trois dispositions les plus simples : piste Johnson, V-Gate et rotor Perendev isolé, avec un capteur de couple angulaire et les mêmes classes d’aimants. C’est la meilleure base pour distinguer les optimisations utiles des illusions dues au point dur.
Comparer les figures plutôt que les slogans
Les schémas historiques permettent de suivre trois stratégies bien différentes. Johnson modifie la forme des aimants et leurs espacements sur une piste ; Brady répartit les interactions sur plusieurs rotors décalés ; les constructeurs de V-Gate placent les aimants selon des lignes convergentes. Dans les trois cas, les aimants peuvent fournir un couple local élevé. Pour juger de leur comportement, il faut comparer les trajectoires complètes et mesurer à quel angle le couple devient défavorable.
Le rapport des longueurs d’aimants : une piste récente
Suraj Singh Sisodia propose dans WO2025004056A2 d’employer des aimants de stator plus courts que ceux du rotor, avec un rapport de longueur de deux ou davantage dans certaines configurations. Dans la description, les aimants du stator sont positionnés avec une face présentant côte à côte deux pôles de polarité différente, tandis que l’aimant mobile possède une orientation différente. Le passage d’une extrémité de l’aimant devant la frontière de polarité est censé déplacer la force vers une direction privilégiée.
Le brevet décrit également une inclinaison des aimants de stator par rapport à la tangente à la trajectoire. Ce choix vise à limiter l’opposition rencontrée en sortie d’interaction. Il fournit des paramètres mesurables : angle, entrefer, taille et orientation des pôles. Ce sont des idées pour une expérience, pas une preuve d’autonomie sans source extérieure.
Peut-on obtenir un couple sans point dur par simple déphasage ?
Trois rotors identiques décalés de 20° peuvent présenter des couples instantanés très différents à un même moment. Si le premier rotor tend à être freiné, les deux autres peuvent momentanément fournir un couple favorable. La somme des trois courbes peut être plus régulière, comme dans des machines multiphases classiques. Mais pour une configuration magnétique statique, l’aire positive de la courbe sur 360° ne peut être examinée sans l’aire négative. Il est donc essentiel de mesurer un tour intégral de chacun des étages avant de les assembler.
Le principe est visuellement facile à comprendre sur les essais multirotors de Robert Rowley, qui a construit un ensemble inspiré du Perendev en 2009. Il observe des forces de freinage importantes, notamment lorsque les disques sont trop rapprochés. Les différences de matériaux, d’entrefers, de polarités et de blindages empêchent de traiter son expérience comme un verdict sur toutes les réalisations possibles du brevet Brady.
Le V-Gate : une rampe magnétique suivie d’une barrière
La géométrie en V peut créer une succession de positions où un aimant fixe exerce un couple favorable sur le rotor. À mesure que les petits aimants défilent, leur proximité change. Mais la rampe aboutit généralement à une zone où l’aimant fixe s’oppose au mouvement. De nombreuses vidéos montrent des tentatives de franchissement : impulsion d’une bobine, aimant statorique soulevé par une came, grand volant d’inertie ou levier articulé.
Une expérimentation pour départager les trois familles
On pourrait construire un rotor standard portant des aimants interchangeables. Les premiers essais compareraient les angles fixes de Sisodia, puis une rampe V-Gate, puis deux ou trois disques décalés comme chez Brady. Les distances et la polarisation seraient documentées et les efforts enregistrés tous les quelques degrés. La vitesse seule ne suffit pas : un volant lourd peut sembler conserver une rotation pendant un certain temps en consommant son énergie cinétique. Les courbes du couple permettent de savoir si le fonctionnement observé correspond à un véritable gain de travail mécanique.
Compléments : Howard Johnson et ses pistes magnétisées · Perendev, archives et répliques · Sisodia, demande de 2025.
Dernière mise à jour : 22 novembre 2026. Les brevets cités décrivent des dispositifs et des revendications, pas des mesures de rendement indépendantes. Pour revenir aux premiers moteurs complexes, consulter notre enquête sur Mike Brady et le Perendev.