Imaginez un moteur dans lequel chaque aimant fixe pourrait, en réalité, pivoter légèrement dans son logement. Sans le déplacer de plusieurs centimètres, on pourrait choisir quelle portion de son champ fait face au rotor. C’est le principe présenté par Witold Jaskiewicz, inventeur associé à la société espagnole Iredheat Solutions, dans une famille de demandes publiées à la fin de 2024. Son objectif est ambitieux : démarrer, réguler et arrêter un moteur à aimants permanents sans utiliser de bobine électrique dans la transmission de la puissance.
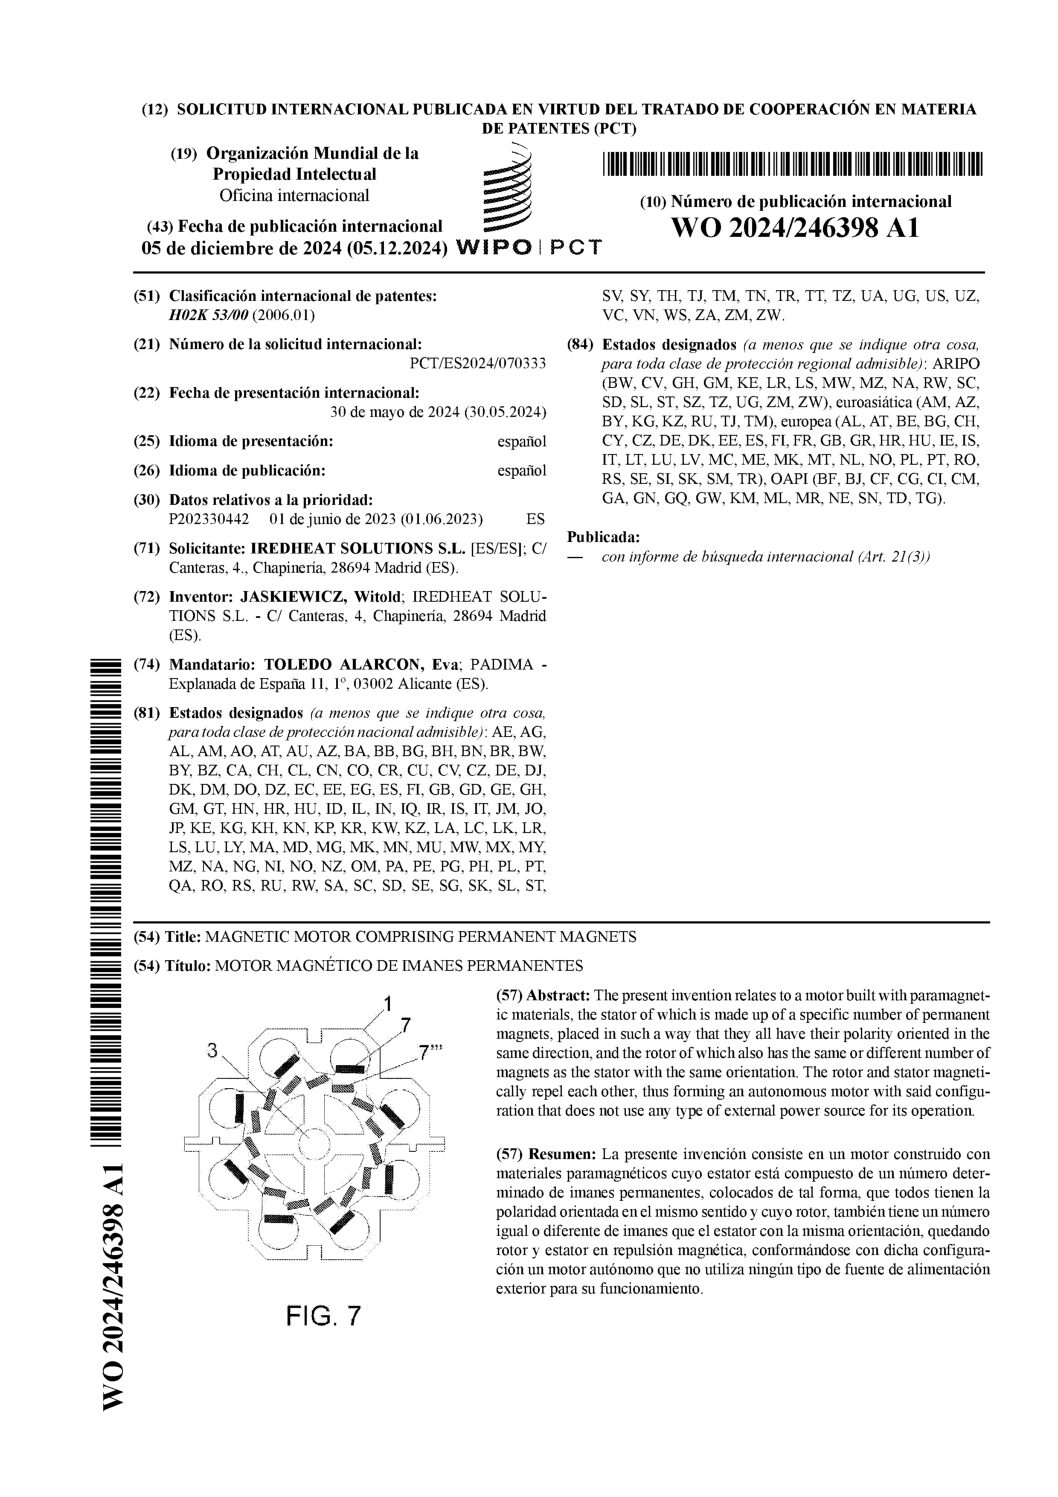
Une couronne de cylindres porteurs d’aimants
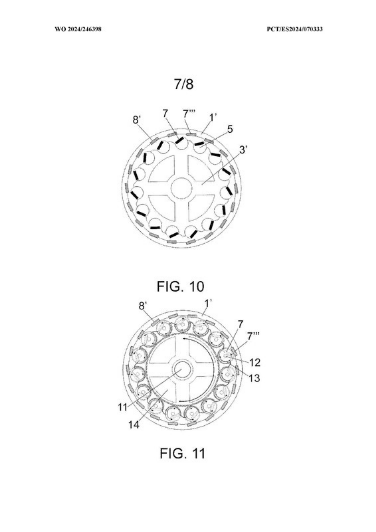
Dans la demande WO2024246398A1, le stator possède des logements cylindriques partiellement ouverts vers sa cavité intérieure. Ils reçoivent des cylindres tournants, chacun usiné avec une gorge longitudinale en U. Dans cette gorge est logé un aimant permanent. Les aimants peuvent avoir une face plane, convexe ou concave ; le texte distingue plusieurs variantes afin de modifier la distance et l’orientation relative avec le rotor.
À l’intérieur tourne un rotor de forme sensiblement cylindrique. Son bord est profilé comme une denture inclinée et reçoit des aimants dans des logements obliques. Le brevet prévoit que des pôles identiques soient présentés face à face, en répulsion. Le coeur de l’idée n’est pas uniquement cette répulsion, mais la capacité de modifier simultanément l’angle d’exposition des aimants de stator par un petit mécanisme de commande.
Comment les engrenages règlent la force
Chaque cylindre porte un pignon sur son axe. L’ensemble des pignons engrène avec une grande couronne centrale, concentrique à l’arbre mais susceptible de tourner indépendamment. En faisant pivoter cette couronne, l’opérateur modifie d’un seul geste l’orientation de tous les cylindres. Selon l’inventeur, une position doit correspondre à l’arrêt, d’autres à une poussée plus ou moins importante sur le rotor. Les figures 8A à 8D représentent des positions relatives de fonctionnement ; les figures 9A et 9B détaillent le dispositif de commande.
Une variante inverse les rôles : les cylindres orientables se trouvent sur le rotor et les aimants fixes sur le stator. La transmission des réglages devient alors mécaniquement plus délicate. Le document envisage aussi des commandes manuelles ou automatiques, et mentionne un réglage centrifuge inspiré de mécanismes de variation de transmission.
Un deuxième brevet : le moteur magnétique à flux axial
La même année, Jaskiewicz dépose une autre invention, WO2024246394A1, décrivant cette fois un moteur de type discoïde à flux axial. Cette architecture n’emploie plus la même disposition radiale : les champs se rencontrent principalement suivant l’axe des disques, et la séparation rotor-stator devient un paramètre majeur. Une demande européenne associée, EP4723448A1, a été publiée en 2026. Le cas mérite une comparaison approfondie avec le Perendev, qui disposait lui aussi d’un mécanisme de réglage de l’entrefer.
Ce que l’on peut établir et ce qu’il reste à mesurer
Les demandes sont suffisamment détaillées pour reconstruire la cinématique annoncée et identifier les pièces : stator, logements, cylindres, pignons, couronne de commande, rotor et arbre. Elles revendiquent un fonctionnement autonome, mais je n’ai pas identifié de rapport indépendant présentant des relevés de couple et de puissance sur une machine complète. Les brevets expliquent un agencement inventé ; ils ne se substituent pas à un essai énergétique.
Le test particulièrement intéressant consisterait à mesurer, d’une part, le couple du rotor selon sa position, et d’autre part le travail mécanique requis pour faire pivoter les cylindres. Il faut distinguer un réglage effectué une seule fois avant le démarrage d’une commutation répétée pendant chaque tour. Dans le premier cas, l’inclinaison fixe des champs ne permet pas, à elle seule, de conclure à une énergie fournie indéfiniment ; dans le second, le coût du déplacement des aimants doit figurer dans le bilan.
Document original : WO2024246398A1 — moteur à cylindres orientables. Cette source permet de vérifier les figures, les dimensions, les variantes et les revendications dans leur formulation d’origine.
Pour approfondir : dépôt espagnol ES2991543A1, moteur discoïde WO2024246394A1, brevet espagnol délivré pour la version à flux axial.
Lecture détaillée des figures : un système de réglage très précis
Pour comprendre l’architecture, il faut suivre plusieurs séquences du brevet et non regarder une figure isolée. Les figures 1A et 1B donnent la géométrie extérieure du stator et les logements périphériques ; la figure 2 représente le cylindre individuel avant qu’un aimant y soit fixé. Les figures 3A, 3B et 3C montrent trois variantes de faces aimantées : plane, convexe et concave. Ces variantes modifient l’évolution de l’entrefer et donc les forces lorsque le rotor s’approche, passe au plus près et s’éloigne.
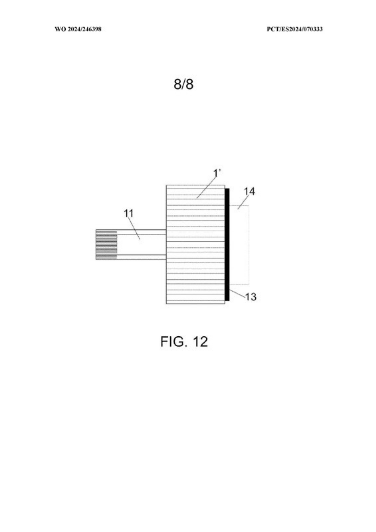
Les figures 4 à 7 constituent une séquence d’assemblage. Elles permettent de distinguer les logements du stator (4), les cylindres pivotants (5), les aimants (7), le rotor profilé (3) et son arbre (11). Les figures 8A à 8D ne décrivent pas quatre moteurs différents, mais quatre positions relatives destinées à illustrer le réglage d’intensité de la répulsion. Enfin, les figures 9A et 9B dévoilent le système d’engrenages qui coordonne les cylindres. Les figures 10 à 12 déplacent les cylindres sur le rotor, inversant la disposition des pièces mobiles. Parcourir les figures originales 1 à 12 sur Google Patents.
Ce que le mécanisme ajoute au-delà d’un simple stator réglable
Le mouvement de chaque cylindre se fait autour de son axe longitudinal, parallèlement à l’arbre moteur. C’est très différent de l’ouverture des demi-stators Perendev, qui modifie essentiellement la distance entre deux ensembles. Dans le dispositif de Jaskiewicz, le même entrefer géométrique général peut être conservé alors que la surface magnétique exposée change. Un constructeur pourrait donc imaginer des paliers très rapprochés et une mécanique compacte. Mais cette compacité augmente l’importance des couples exercés sur les axes des cylindres : des aimants néodyme puissants peuvent s’opposer à leur pivotement au voisinage du rotor.
Autre question importante : les descriptions évoquent une couronne centrale qui tourne librement autour de l’arbre de sortie. Ce caractère non solidaire est essentiel. Si le système de réglage est simplement bloqué à une position, on obtient une disposition statique ; s’il doit changer continuellement d’angle pour conserver une poussée favorable, alors la source du mouvement de la couronne, sa vitesse et le couple transmis à ses pignons deviennent indispensables au bilan. Le brevet prévoit une commande manuelle ou centrifuge, mais ne fournit pas de courbe de travail des pignons sur un cycle.
Une filiation technique inattendue : Jacques Dupuich, 1982
Un examen des documents cités révèle que la famille de brevets Jaskiewicz mentionne explicitement l’antériorité française FR2493065A1, publiée en 1982 par Jacques Dupuich. Quarante-deux ans auparavant, Dupuich avait déjà imaginé des aimants tournant sur eux-mêmes grâce à des engrenages, avec une trajectoire épicycloïdale. La ressemblance se trouve dans le principe mécanique de la réorientation, non dans une identité complète des montages. Lire le dossier Tesla3 sur Dupuich et retrouver le document cité.
Quels éléments rechercher dans une réplique ?
Le premier prototype utile n’exigerait pas la fabrication de toute la machine. Il suffirait d’un seul cylindre sur roulements, face à un aimant mobile guidé sur une trajectoire circulaire, avec un petit capteur de couple sur l’axe du cylindre et un autre sur le rotor. On pourrait dresser une matrice de mesures en faisant varier la position angulaire du rotor, celle du cylindre et l’entrefer. Ce tableau montrerait les positions où le réglage est facile, celles où il devient coûteux et celles où la force tangentielle change de signe.
Une seconde étape comparerait trois cylindres orientables couplés par engrenages et trois cylindres librement orientés. L’écart de travail nécessaire révélerait le coût des transmissions et les contraintes entre aimants voisins. Enfin, la version à flux axial pourrait être étudiée dans une géométrie équivalente afin de distinguer l’effet de l’orientation des faces de celui du profil des entrefers. Les revendications d’autonomie de l’inventeur seraient ainsi confrontées à des mesures reproductibles, sans présumer du résultat.
Sources complémentaires : WO2024246394A1, variante à flux axial ; ES2991543A1, famille espagnole ; synthèse Tesla3 sur les aimants pivotants et engrenages.
Dernière mise à jour : 22 novembre 2026. Dossier d’archives et d’expérimentation Tesla3. Les figures sont issues de documents authentiques ; les revendications des inventeurs sont distinguées des résultats de mesures. Voir également notre grande enquête sur le Perendev de Mike Brady.