Sur un dessin de 2001, le rotor de Charles Flynn arrive face à une pièce polaire. À cet instant, toutes les bobines de commande sont coupées. Les aimants sont toujours là, et le flux traverse encore le fer. Un peu plus loin, d’autres bobines prennent le relais. Que changent-elles exactement, et qu’ont obtenu ceux qui ont construit la machine ? Les planches de Flynn et le journal d’essais de Jetijs permettent de suivre cette question jusque sur le banc.
Pour retrouver les autres montages à impulsions et leurs circuits de récupération, mon livre L’énergie libre par John Bedini est disponible en édition papier et en ebook PDF couleur et EPUB.
- Les premiers moteurs de Flynn
- Comment le flux change de chemin
- Un tour de rotor en quatre étapes
- L’énergie récupérée à la coupure
- Jetijs et les essais d’Energetic Forum
- Ce qu’il en reste dans les moteurs récents
Les premiers moteurs de Flynn
Charles J. Flynn, que les archives appellent aussi Joe Flynn, décrit dès 1993 des montages où l’on commande l’effet d’un aimant permanent au moment où le rotor en a besoin. Imaginez l’aimant du rotor attiré vers un aimant fixe. Il accélère en s’en rapprochant. S’il devait ensuite s’en éloigner avec cette attraction intacte, une partie du travail gagné à l’approche serait reprise. Dans les premiers brevets, une impulsion dans une bobine autour de l’aimant fixe compense son champ vers le point de plus grande proximité. Le rotor passe par inertie, puis l’aimant suivant prend le relais.
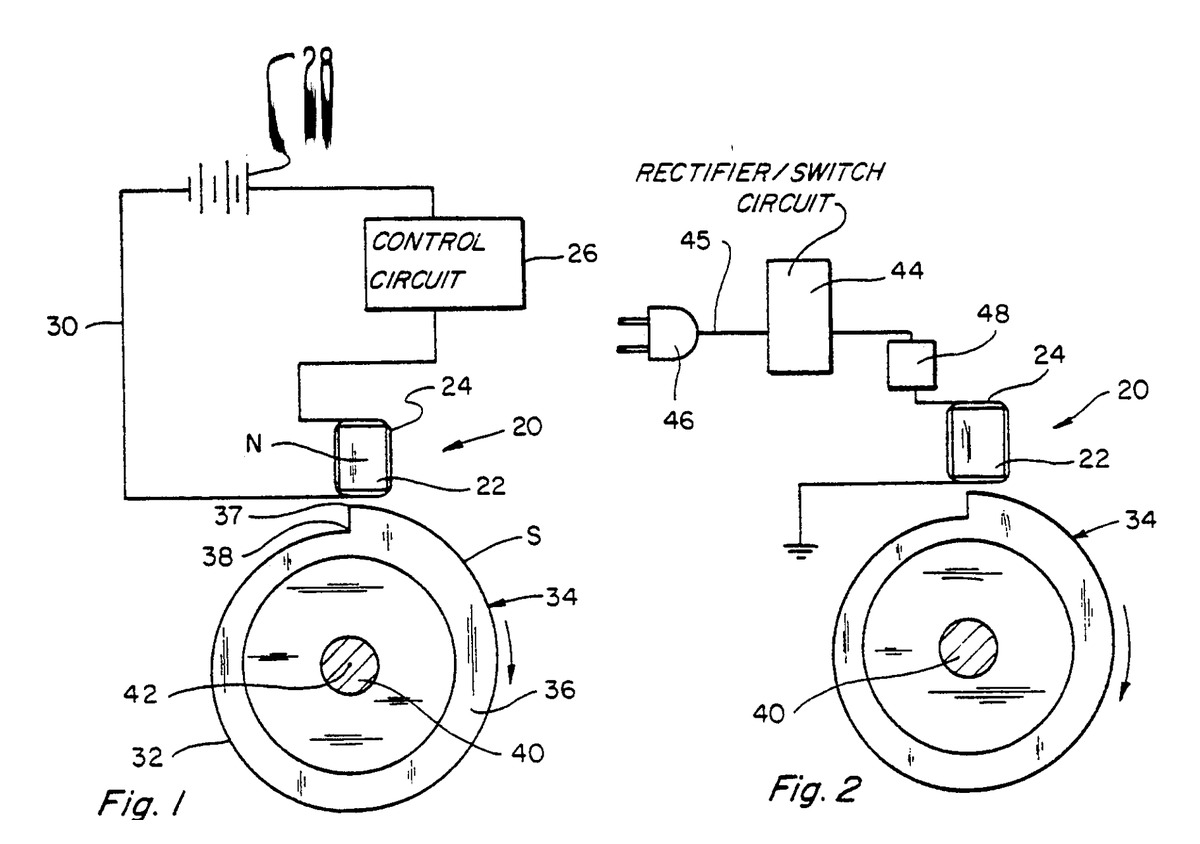
Flynn revient sur ces premiers moteurs dans sa demande internationale publiée en 2000. Il souhaite réduire le courant de commande nécessaire à la commutation. Son idée est d’offrir au flux un autre parcours dans du fer doux. En changeant le trajet, on modifie l’attraction à l’endroit où passe le rotor.
Brevets de 1993 · 3 octobre 1995 · 31 octobre 1995 · Demande internationale et rappel des premiers moteurs
Comment le flux change de chemin
Le démonstrateur de Parallel Path Magnetic Technology, ou PPMT, se lit comme un circuit magnétique. Des pièces de fer doux forment deux parcours. Les aimants fournissent le flux, les bobines de commande modifient sa répartition et les armatures ferment les trajets avec de petits entrefers. À l’état symétrique, une partie du flux traverse chacune des branches. Une impulsion choisie dans le bon sens affaiblit une branche ou renforce l’autre. La première armature se libère plus facilement, tandis que la seconde est tenue plus fort. Après le déplacement, l’entrefer ouvert peut aider à conserver la nouvelle répartition.
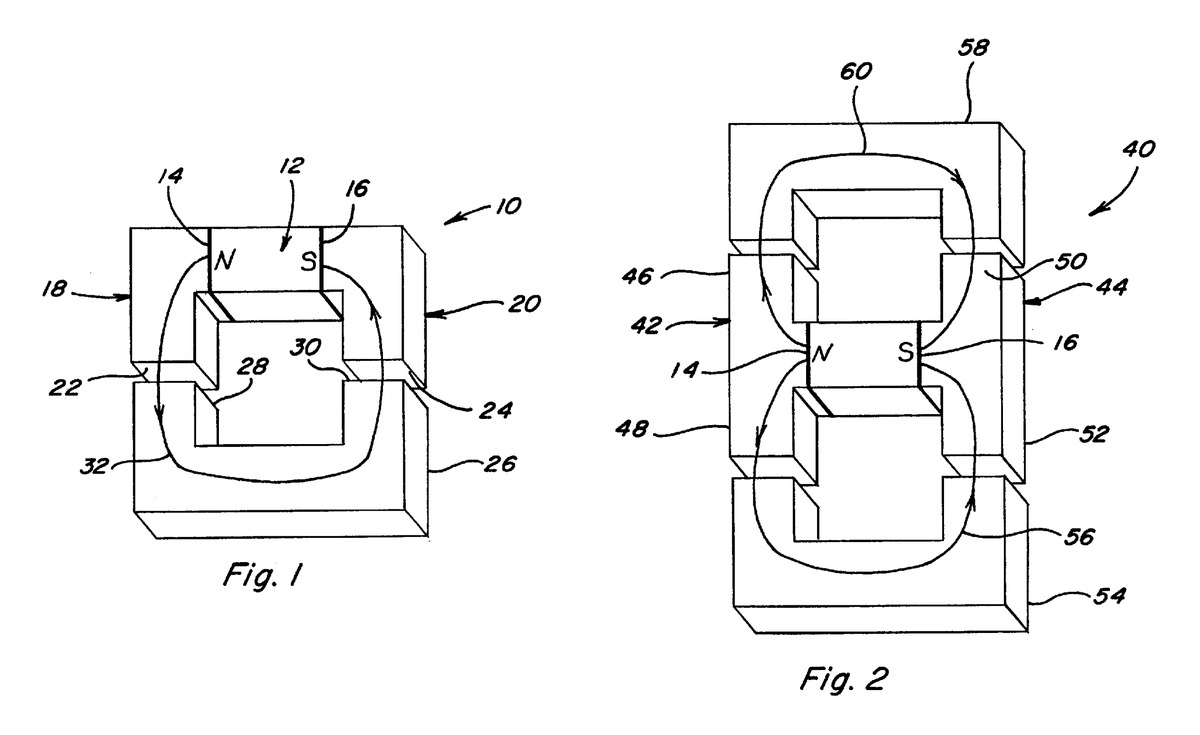
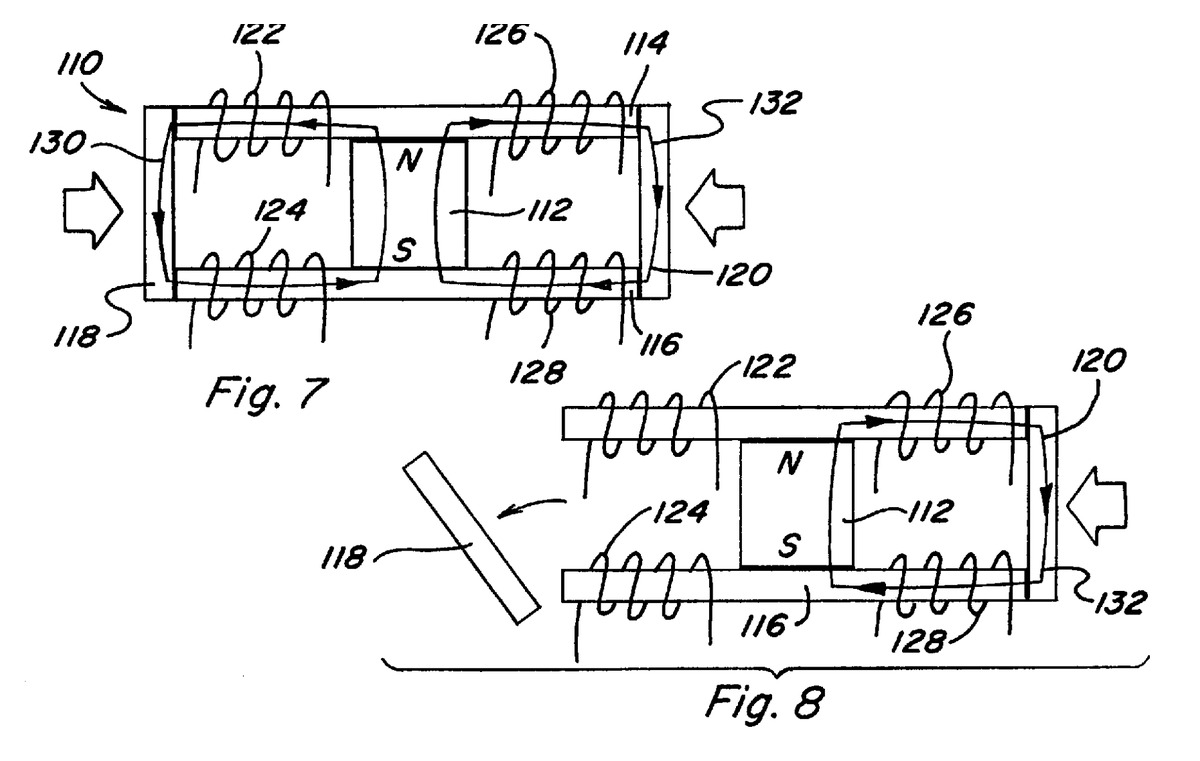
Le premier dessin montre où se ferme un circuit simple. Le second ajoute un autre passage pour le flux. Dans les figures 7 et 8, la bobine de commande modifie alors lequel des deux parcours retient son armature.
Dans l’archive Rex Research, Mike Schuckel raconte un essai simple réalisé en 2006. Une brève commande laisse tomber une barrette tandis que l’autre reste fortement plaquée. Inverser la polarité inverse le côté qui retient la barrette. La force dépend de la distance entre les surfaces, du métal et de sa saturation. Ce détail est précieux au montage. Deux aimants plus puissants peuvent saturer la pièce polaire et réduire l’effet de la commande.
L’actionneur de démonstration sur l’établi
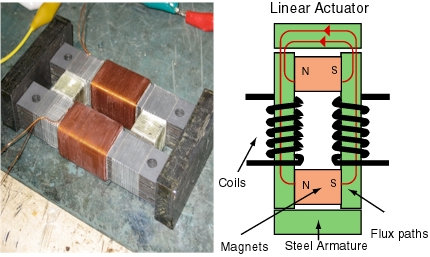
Sur la photo, deux bobines de cuivre entourent les branches du circuit magnétique. Le schéma voisin montre le même principe avec deux aimants et une armature amovible à chaque bout. Les flèches rouges suivent le flux quand il se concentre dans l’armature du haut.
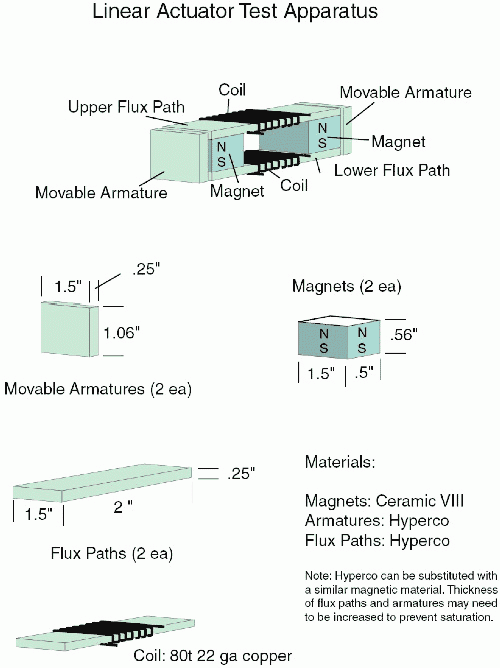
Le plan du banc précise les matériaux retenus pour cet essai. Les deux aimants sont en céramique de grade VIII et les pièces qui guident le flux sont en Hyperco, un alliage fer-cobalt. Le dessin indique deux bobines de 80 spires de fil de cuivre AWG 22. Avec des matériaux récupérés, Schuckel réalise sa propre version. Il récupère des tôles de transformateur et alimente ses bobines le temps d’une impulsion avec deux piles de type C, soit environ 3 V.
La comparaison d’époque donne quatre forces d’arrachement sous forme de masses équivalentes. De gauche à droite, on lit 421 g pour un aimant, 1 721 g pour deux aimants, 3 845 g pour le montage à deux aimants et bobines de commande, puis 1 091 g pour l’électroaimant classique. Dans cet essai, le montage à chemins parallèles exerce environ 3,5 fois la force d’arrachement de l’électroaimant de comparaison.
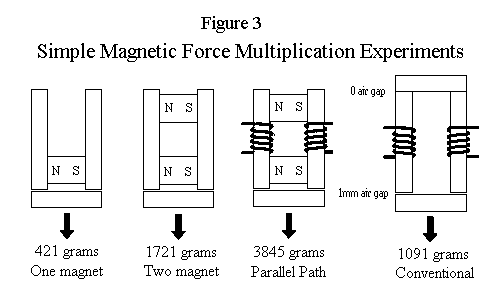
Le fameux facteur quatre concerne une force d’arrachement locale. À surface et géométrie données, dans un entrefer idéal, la force varie approximativement comme le carré de l’induction. Doubler l’induction sur une face peut donc donner quatre fois la force sur cette face. Une étude de 2011 a mesuré 81 N puis 305 N sur un actionneur statique, bobines coupées puis alimentées. Le rapport est d’environ 3,8 pour ce montage. Un aimant peut néanmoins exercer une force sur une pièce immobile sans fournir de puissance mécanique. Pour parler de rendement moteur, il faut mesurer du travail pendant une course ou un tour complet.
Rex Research, démonstrations de Schuckel et Vink · Étude de 2011, tableau 1 · Communication de Flynn, Talsoe et Childress
Un tour de rotor en quatre étapes
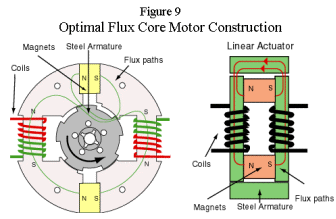
Un dessin d’époque met les deux usages côte à côte. À gauche, les chemins du flux passent par les pièces polaires et le rotor en acier. À droite, ils se referment par les armatures aux extrémités de l’actionneur linéaire. Les bobines servent dans les deux cas à privilégier un trajet, pour entraîner le rotor ou agir sur une armature.
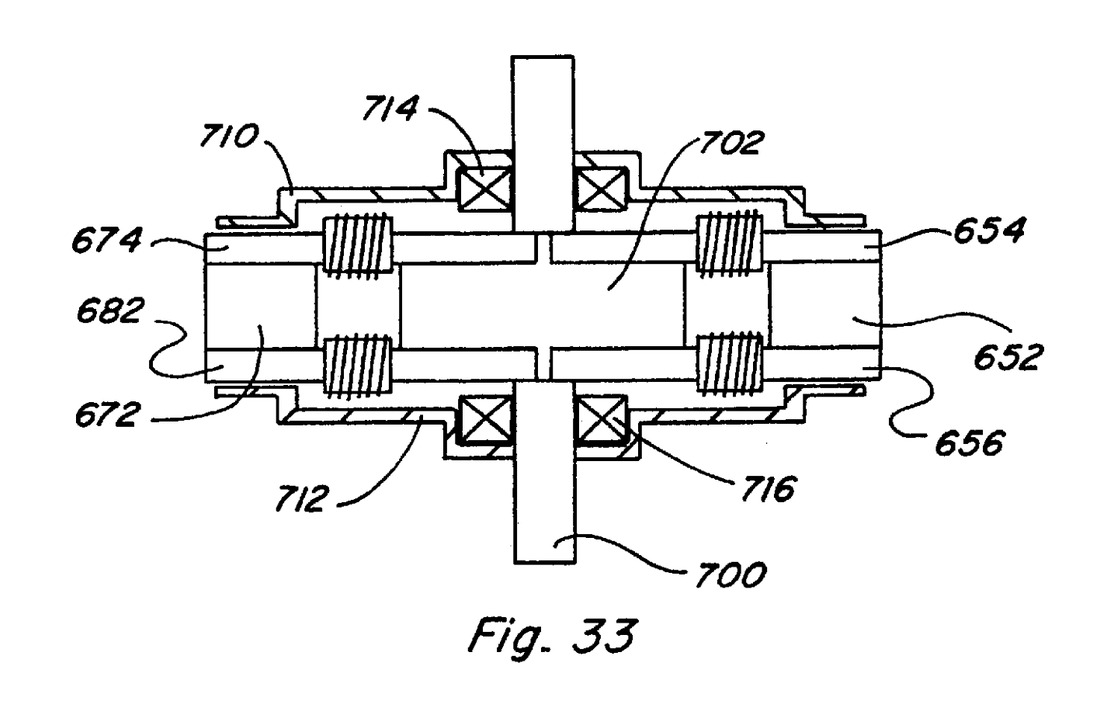
Les figures 30 à 33 du brevet US6246561B1 montrent une version où des aimants fixes alimentent les pièces polaires du stator. L’anneau du rotor est également aimanté, avec quatre secteurs alternés N et S. Les bobines, toutes fixes dans cette version, agissent sur les chemins du flux. Elles favorisent momentanément deux trajets et affaiblissent les deux autres.
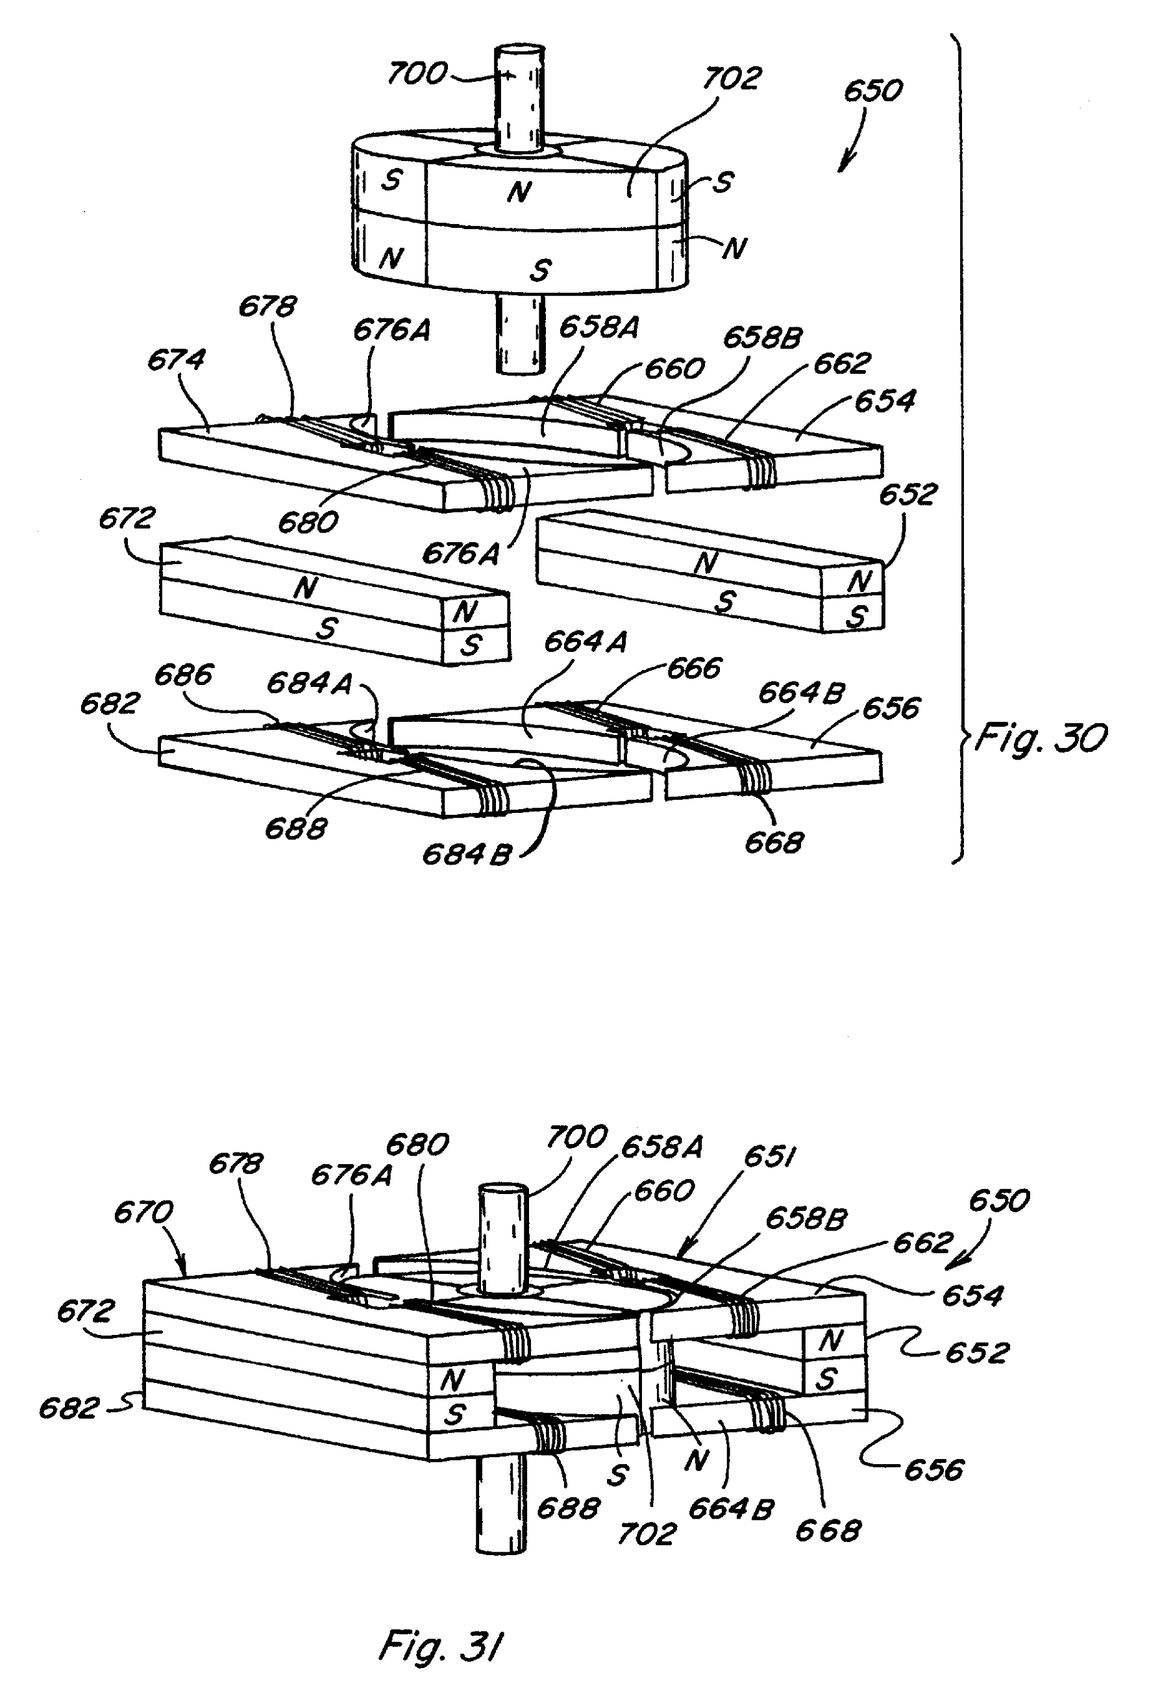
Dans l’éclaté, l’anneau aimanté 702 tourne avec l’arbre 700. Les bobines restent sur les pièces fixes. Les quatre vues de dessus permettent de suivre, d’un état à l’autre, les chemins que la commande favorise.
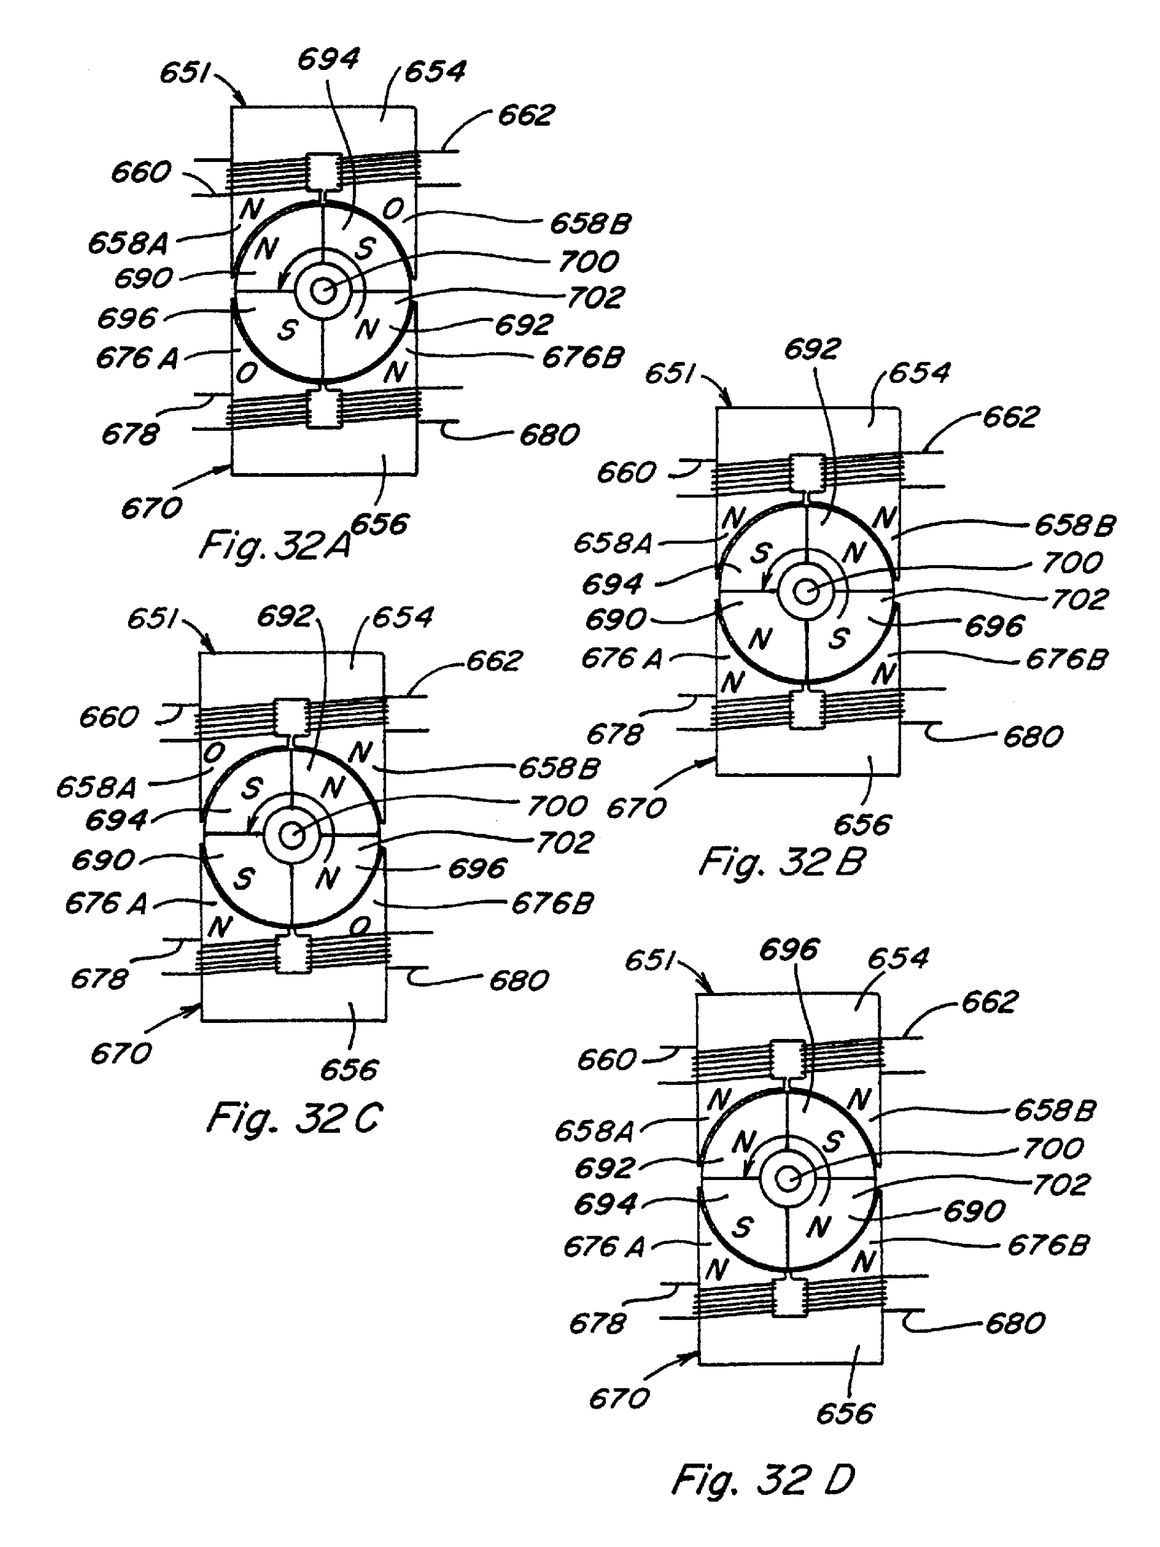
- 32A — Les chemins 658A et 676B sont favorisés. Les pôles de même nom se repoussent et les pôles contraires s’attirent.
- 32B — À l’alignement du secteur 694 avec la pièce 658A, toutes les bobines de commande sont coupées. Les trajets sont de nouveau tous actifs.
- 32C — La commande favorise l’autre paire, 658B et 676A. La succession d’attractions et de répulsions poursuit le mouvement.
- 32D — À l’alignement suivant, les bobines sont à nouveau coupées. La séquence recommence.
Le rapprochement avec l’InfiniX de Christophe Tétard est surtout utile au moment de regarder la commutation à l’oscilloscope. Chez Flynn, les bobines fixes répartissent le flux entre des pièces polaires. Dans l’InfiniX décrit par Tétard, une bobine au stator et une au rotor compensent le champ de leurs aimants avant la coupure. Quand le courant retombe, la répulsion revient. Les deux architectures donnent un rôle décisif à la position du rotor.
Brevet américain, figures 30 à 33 · Version PDF, dessins en pleine page · Comparatif Tesla3
L’énergie récupérée à la coupure
En 2006, Flynn, Norman B. Talsoe et Jamie J. Childress présentent un prototype bipolaire dit « type A ». Il appartient à la même famille de recherche, avec un rotor en fer feuilleté et les aimants au stator. Sur l’essai à vide de la figure 6, sous 18 V et à 9 868 tr/min, la trace de courant passe sous zéro lors de la commutation. Les auteurs l’interprètent comme le courant de la bobine qui revient charger le condensateur de sortie de l’alimentation. Le redresseur cesse brièvement de conduire pendant ce retour. C’est le trajet concret de l’énergie de coupure qu’ils décrivent.
Le papier donne une tension induite calculée d’environ 42 V pour cet événement. La valeur en volts caractérise la surtension, tandis que l’énergie rendue dépend aussi du courant et de la durée. La courbe couple-vitesse-rendement de la figure 7 vient d’un modèle. Les auteurs indiquent que les essais en charge correspondants étaient encore à terminer. Le passage à courant négatif à vide documente donc le mécanisme de retour dans un prototype précis. On retrouve la même question de mesure dans le dossier sur la récupération d’InfiniX.
Flynn, Talsoe et Childress, AIP 2006, figures 5 à 7 · Référence de la communication
Le moteur-générateur annoncé à 10 kW
Flynn Research déclarait avoir construit plus de cinquante prototypes et modèles pour des usages allant des moteurs et génératrices aux actionneurs et aux verrous magnétiques. Les puissances annoncées pour ses prototypes allaient de 5 W à 10 kW.
Dans leur communication de 2006, Flynn, Talsoe et Childress indiquent que ce moteur-générateur de 6 pouces de diamètre, soit environ 15 cm, a été développé pour Boeing Phantom Works. Les oscillogrammes commentés plus haut viennent du prototype bipolaire testé à vide. La communication ne donne pas de mesures en charge pour l’appareil de 10 kW. Voir la photo plus détaillée de la machine sur son banc, figure 4b.
Jetijs et les essais d’Energetic Forum
Le 25 décembre 2009, l’expérimentateur Jetijs ouvre un fil consacré à sa réplique. Il commence par des blocs de fer, deux bobines et deux aimants cylindriques. Il raconte le moment où une impulsion d’environ 4 A fait tomber une attache d’un côté tout en renforçant l’attraction de l’autre. Il fabrique ensuite un moteur, avec un stator d’environ 150 mm, des tôles d’acier et un déclenchement optique. Il signale aussi avoir capté les pointes de coupure dans un condensateur, une piste qu’il avait déjà explorée sur ses moteurs à attraction.
En février 2010, Jetijs raccorde des ampoules nominales de 5 W à une branche de récupération inspirée du Bedini SSG. Elles s’allument, mais, sur les réglages qu’il essaie, le régime baisse et le courant demandé par le moteur augmente. Avec un condensateur et une résistance de charge réglable proposés par gotoluc, le courant absorbé augmente encore. Le journal montre que la pointe peut alimenter une charge et que le raccordement de cette charge change aussi le fonctionnement du moteur. Jetijs envisage un retour vers le condensateur d’entrée au moyen d’un autre enroulement, sans résultat de cet essai dans ces messages. Essai des ampoules, le 5 février · Essai du condensateur, le 8 février
En mars 2010, les premiers essais au frein de Prony semblent passer au-dessus de 100 %. L’échange est intéressant parce que les difficultés restent visibles. Une première conversion entre unités anglaises et SI gonfle un calcul de puissance. Les garnitures chauffent, la force et le régime varient. Début avril, Jetijs découvre que le premier emplacement de mesure lui donnait deux fois la vitesse réelle. Avec le nouveau montage de frein, il annonce alors environ 70 % au mieux. Il confie ensuite son moteur à un laboratoire local pour l’essayer avec une génératrice de rendement connu.
| Point d’essai | Arbre | Entrée et rapport publiés |
|---|---|---|
| Alimentation 920 tr/min | 0,36 N·m 34,7 W | 73,1 W 47,4 % |
| Voies à l’oscilloscope 980 tr/min | 0,31 N·m 31,8 W | 151,9 V·A (produit des valeurs efficaces) 20,9 % selon ce calcul |
Le rapport joint au fil donne ces deux valeurs à des régimes différents. Les 47,4 % utilisent les lectures de l’alimentation. Pour les 20,9 %, le rapport multiplie les valeurs efficaces de tension et de courant relevées à l’oscilloscope. Sur des signaux pulsés, le produit des valeurs efficaces ne suffit pas à connaître la puissance active. Il faut multiplier les signaux instantanés, puis moyenner. Les deux valeurs sont donc les rapports publiés pour cette réplique et ces méthodes. Le journal d’essais permet de retrouver les corrections apportées par le constructeur lui-même.
Jetijs, premiers essais et photos de sa fabrication · Mesures de mars et frein de Prony · Corrections et reprise au laboratoire · Rapport de banc original, PDF · Mesure de puissance d’entraînements, Yokogawa
Ce qu’il en reste dans les moteurs récents
La suite industrielle la mieux documentée est le moteur de traction Q-Mag. Un brevet ultérieur de Flynn, attribué à QM Power, décrit une machine à circuits magnétiques parallèles, aimants au stator et rotor sans aimants. Le rapport final du projet soutenu par le département américain de l’Énergie décrit un prototype et des essais au dynamomètre jusqu’aux limites du banc, fixées à 30 N·m et 3 600 tr/min. Le rapport distingue ces essais des simulations à plus haut régime.
Des chercheurs poursuivent la piste sur d’autres géométries. En 2023, Yang et ses coauteurs décrivent un prototype à double stator et six pôles, construit pour étudier notamment le couple d’encochage, l’ondulation du couple et la forme de la tension induite. En 2026, Salehi et Manjrekar comparent par calcul et simulation deux architectures à double saillance. Une de leurs variantes présente une force radiale déséquilibrée, ce qui montre l’importance de la disposition des pôles. Étude de Yang et al., 2023 · Salehi et Manjrekar, 2026
Oak Ridge a aussi testé des moteurs commerciaux de ventilation Q-Sync, d’une autre architecture de commande. Le laboratoire a relevé des pointes de rendement de 75 % à 11 W mécaniques sur un modèle et de 82 % à 35 W sur un autre. Ces essais concernent des machines commerciales précises. Les prototypes de Rex Research et le moteur de Jetijs ont leurs propres conditions et résultats.
Brevet QM Power US10340778B2 · Rapport final Q-Mag, essai au dynamomètre · Oak Ridge, rapport sur les moteurs de réfrigération
Ce que je retiens des essais
L’expérience de Flynn donne une idée concrète à tester. Une petite commande peut modifier fortement l’attraction à un entrefer, même si les aimants conservent leur aimantation. Son prototype de 2006 montre aussi où peut repartir une partie du courant de coupure. Pour évaluer une machine complète, je mesurerais le couple et la vitesse sous charge, puis la puissance électrique nette en enregistrant tension et courant ensemble. Sur un tour, on compte l’énergie rendue à l’alimentation une seule fois. C’est le passage du croquis, du test d’arrachement et du flash à l’oscilloscope à un bilan qu’un autre atelier peut répéter.
Cours du MIT sur le bilan électromécanique · Générateur MEG et commande de flux, dossier Tesla3 · John Bedini, dossier Tesla3 · Dossier InfiniX, animation et essais
Dernière mise à jour :